
随着智能制造、工业互联网和数字化产线不断发展,工厂中的PLC、工业机器人、传感器、HMI、工业计算机以及各种自动化设备越来越多地接入工业网络。 过去,自动化设备之间可能通过串行通信、现场总线等方式完成数据交换;而在现代工业网络中,以工业以太网为基础的通信方式越来越普遍。工业交换机则成为连接PLC、机器人、传感器等设备的重要网络基础设施。 那么,一台工业交换机究竟是如何把PLC、机器人和传感器连接起来的?不同设备应该如何接入?在实际工业网络中又应该如何进行交换机选型?
一、PLC、机器人与传感器为什么需要工业网络?
在自动化生产线上,PLC通常承担逻辑控制和设备协调任务,工业机器人负责执行搬运、焊接、装配等动作,而各种传感器则负责采集温度、压力、位置、距离、光电等现场数据。
这些设备并不是独立工作的。
例如,一条自动化产线可能存在这样的数据流:
传感器 → PLC → 机器人 → PLC → HMI/上位机
传感器采集到产品或设备状态后,将数据传递给PLC;PLC根据程序进行逻辑判断,再向机器人发送控制指令;机器人完成动作后,将运行状态反馈给PLC;与此同时,HMI或上位机还需要读取PLC和设备状态。
当设备数量不断增加以后,如何让这些设备稳定、高效地进行数据通信,就成为工业网络设计的重要问题。
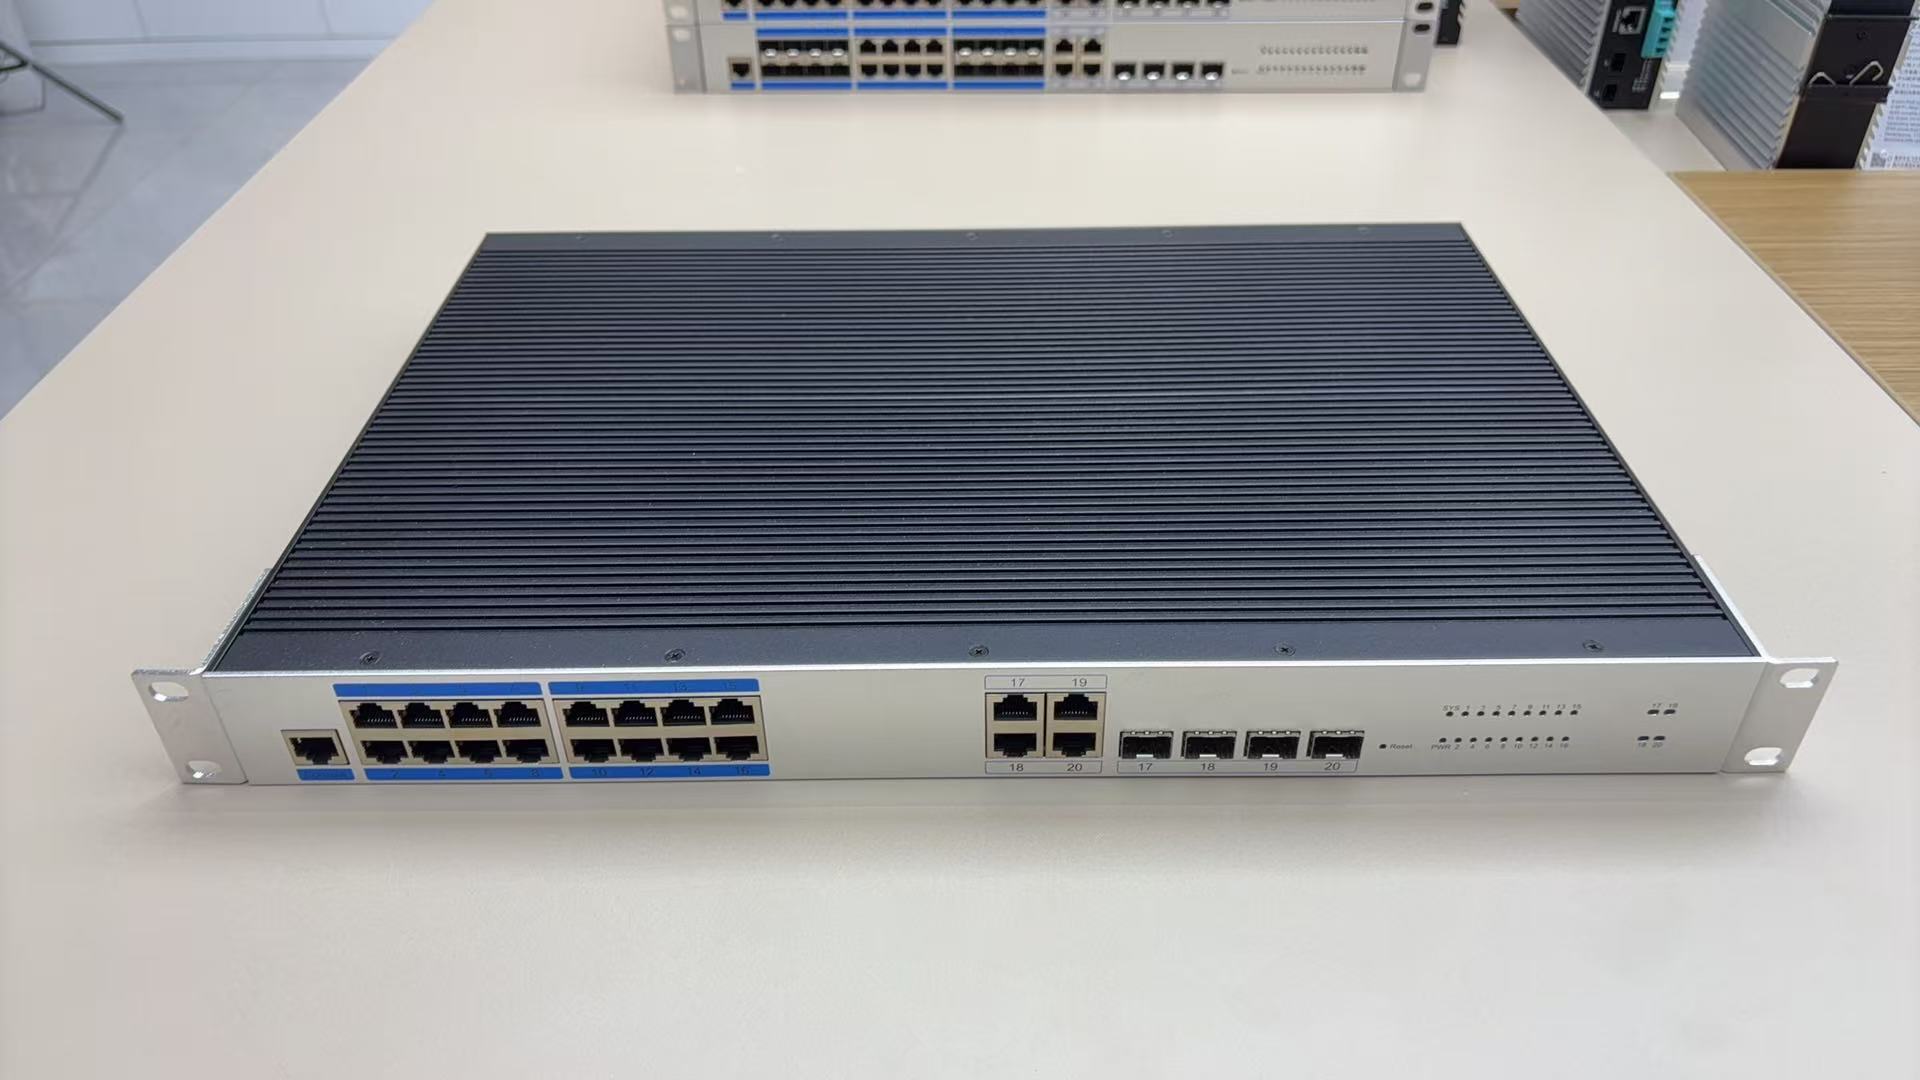
工业交换机的作用,就是为这些以太网设备提供可靠的数据交换通道。
二、工业交换机如何连接PLC?
PLC是工业自动化系统中最常见的网络设备之一。
以采用工业以太网接口的PLC为例,可以直接通过网线连接工业交换机:
PLC → 工业交换机 → HMI/工业电脑/机器人/其他PLC
例如:
┌── HMI
│
PLC ──网线── 工业交换机 ── 机器人
│
├── 工业电脑
│
└── 其他PLC
工业交换机负责在不同端口之间转发以太网数据,使PLC能够与其他网络设备进行通信。
在实际应用中,需要根据PLC的通信方式确定网络配置。
常见的工业以太网通信方式包括:
· Modbus TCP
· PROFINET
· EtherNet/IP
· OPC UA相关通信
· TCP/IP
· UDP/IP
· 厂商专用工业以太网协议
因此,在选择工业交换机时,不能只关注“有多少个网口”,还需要确认交换机对实际网络环境的适配能力。
对于简单的PLC设备联网,普通二层交换功能可能已经能够满足需求;而对于规模较大的自动化网络,则可能需要进一步考虑VLAN、QoS、环网冗余、链路聚合、端口镜像以及网络管理等功能。
三、工业交换机如何连接工业机器人?
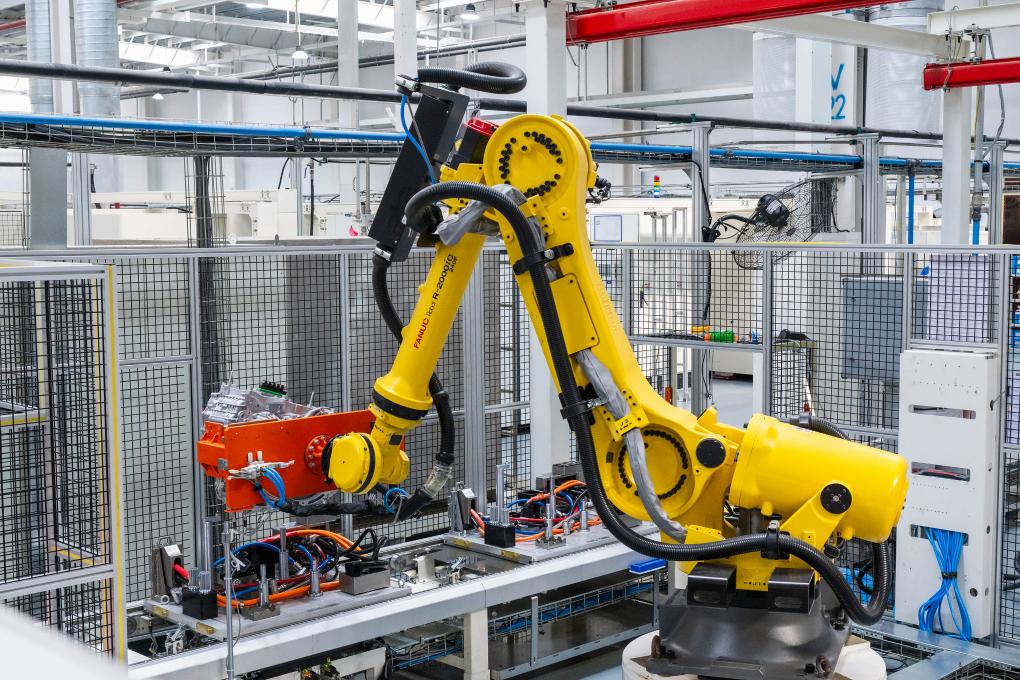
工业机器人同样是智能制造网络中的重要节点。
机器人控制柜通常需要与PLC、HMI、工业电脑、视觉系统以及MES等系统进行数据通信。
一个典型的机器人网络可以设计为:
┌── PLC
│
工业机器人 ── 工业交换机 ── HMI
│
├── 工业PC
│
└── 视觉检测系统
在这种架构中,工业交换机并不直接负责机器人运动控制,而是负责网络层面的数据转发,为机器人控制系统与其他设备之间提供通信基础。
例如:
PLC → 交换机 → 机器人控制器
PLC可以向机器人发送启动、停止、任务编号等信息,机器人则可以将运行状态、故障状态、完成信号等反馈给PLC。
如果生产线上同时存在多个机器人,还可以通过工业交换机进行集中连接:
┌── Robot 1
│
├── Robot 2
PLC ── 工业交换机 ── Robot 3
│
├── Robot 4
│
└── HMI/工业PC
这种方式能够减少点对点布线,使整个生产单元形成统一的工业以太网络。
四、传感器如何接入工业交换机?
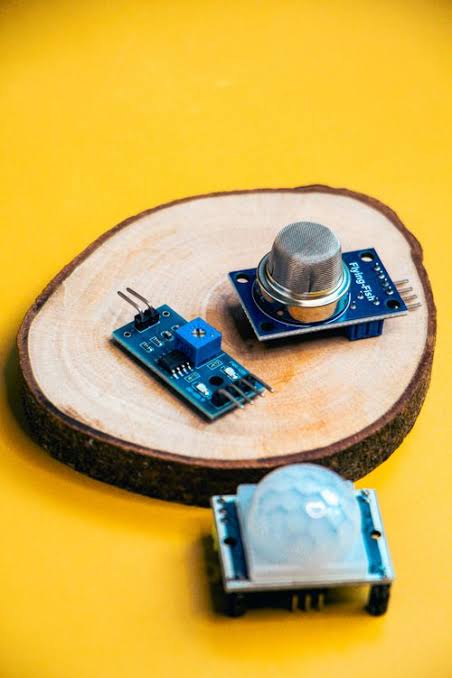
与PLC和机器人相比,传感器的网络接口类型更加复杂。
传统传感器可能采用:
· 开关量
· 模拟量
· RS-485
· IO-Link
· CAN等接口
这类设备通常不能简单地通过一根网线直接连接普通工业交换机。
而具备工业以太网接口的智能传感器、IO模块或者边缘采集设备,则可以直接或间接接入工业网络。
例如:
温度传感器
│
↓
远程IO模块
│
↓
工业交换机
│
↓
PLC
或者:
工业传感器
│
↓
工业以太网接口
│
↓
工业交换机
│
├── PLC
├── 工业PC
└── 上位机
因此,在规划网络时,需要先确认现场设备的接口类型,而不是简单地认为“所有传感器都可以直接插到交换机上”。
五、PLC、机器人和传感器如何组成完整网络?
当PLC、机器人和传感器数量增加以后,工业交换机通常会承担一个重要角色:把不同类型的现场设备组织成一个完整的工业网络。
例如,一条智能生产线可以采用如下架构:
┌── 工业PC
│
├── HMI
│
┌────────┴────────┐
│ 汇聚/核心交换机 │
└────────┬────────┘
│
工业交换机
┌────────────┼────────────┐
│ │ │
PLC 机器人 视觉系统
│ │
远程IO 机器人控制柜
│
传感器
在这种架构中,可以根据生产线规模划分为接入层、汇聚层等不同网络层级。
接入层主要连接PLC、机器人、传感器、HMI、工业相机等现场设备。
汇聚层负责将多个生产单元的数据集中起来,再向上连接工业服务器、MES、SCADA或者数据中心网络。
这种分层设计能够让网络结构更加清晰,也方便后期扩展。
六、为什么工业现场需要考虑交换机的工业环境适应能力?
工业交换机与普通办公网络交换机最大的区别之一,并不只是端口数量,而是应用环境。
工业现场可能存在:
· 较大的温度变化
· 振动与冲击
· 电磁干扰
· 粉尘、潮湿等环境因素
· 电源波动
· 长距离光纤通信需求
因此,在生产车间、户外机柜、轨道交通、能源、电力以及其他工业环境中,需要根据实际环境选择具备相应工业设计能力的交换机。
例如,对于设备集中安装在控制柜内的场景,可以重点关注交换机的安装方式、工作温度、电源设计和端口配置。
对于不同车间之间或者控制柜之间的远距离通信,则可以采用光纤接口进行上联。
七、工业交换机如何解决多设备通信带来的网络压力?
随着智能制造的发展,一台交换机连接的设备数量可能越来越多。
例如:
· 8台PLC
· 10台机器人
· 20个远程IO模块
· 多台工业电脑
· 多台工业相机
这些设备同时产生的数据需要通过交换机进行转发。
这时候就不能只看“交换机有几个网口”,还需要关注:
1. 交换容量
交换容量决定交换机整体的数据交换能力。
当设备数量增加、网络流量增大时,需要选择具有足够交换容量的产品。
2. 包转发率
对于工业网络而言,除了带宽之外,还需要关注交换机的包转发能力。
特别是在大量小数据包频繁通信的场景下,包转发性能同样值得关注。
3. 上联接口
如果一台接入交换机连接了大量PLC、机器人、视觉设备,那么多个设备产生的数据最终需要汇聚到上层网络。
因此,可以采用:
千兆设备接入 + 万兆光纤上联
这种方式能够在满足现场设备接入的同时,为汇聚链路提供更大的带宽空间。
八、PLC网络与机器人、视觉网络可以进行隔离吗?
在大型智能工厂中,不同类型的设备并不一定适合全部处于同一个网络广播域。
例如,可以根据业务划分:
网络类型 | 主要设备 |
PLC控制网络 | PLC、远程IO |
机器人网络 | 机器人控制器 |
视觉网络 | 工业相机、视觉服务器 |
管理网络 | 工业电脑、交换机管理 |
MES/生产管理网络 | MES、SCADA、服务器 |
工业交换机可以通过VLAN等功能对网络进行逻辑划分。
例如:
工业交换机
│
┌──────────┼──────────┐
│ │ │
VLAN 10 VLAN 20 VLAN 30
│ │ │
PLC 机器人 视觉
这样可以降低不同业务之间的广播影响,并让网络结构更加清晰。
需要注意的是,VLAN本身主要解决网络分段问题,并不等于完整的网络安全策略。如果不同VLAN之间需要进行通信控制,还需要结合ACL、防火墙或其他安全策略进行管理。
九、工业网络为什么需要考虑冗余?
对于普通办公网络来说,一条链路出现故障可能只是导致部分终端无法访问网络。
但在自动化生产线上,如果关键网络链路发生故障,可能进一步影响PLC、机器人甚至整条产线的正常运行。
因此,对于重要生产网络,可以考虑网络冗余设计。
例如:
工业交换机A
/ \
/ \
工业交换机B ───── 工业交换机C
│ │
PLC 机器人
根据设备和网络规模,可以选择:
· RSTP
· MSTP
· ERPS
· 链路聚合
· 双上联
· 双网络路径
等技术方案。
对于环网结构,还需要根据交换机实际支持的协议、网络规模以及设备厂商的实现方式进行方案设计,不能简单认为所有交换机都可以通过任意环网协议实现相同效果。
十、PLC、机器人、传感器网络如何选择工业交换机?
实际选型时,可以按照以下几个步骤进行。
第一步:确认设备接口
首先确认PLC、机器人、传感器、HMI等设备采用什么通信接口。
例如:
RJ45电口、光口、RS-485、CAN、IO-Link等。
如果现场设备本身不是以太网接口,则可能需要通过远程IO、协议转换器或者其他工业通信设备接入网络。
第二步:统计设备数量
统计需要接入交换机的设备数量,并预留一定数量的备用端口。
例如现场有12台设备,不建议简单选择12口交换机,而应该考虑后续设备增加以及维护需求。
第三步:确定接入速率
根据设备实际通信需求选择:
百兆、千兆、2.5G、5G或者10G。
PLC、机器人控制器等设备很多情况下采用百兆或千兆以太网接口,但工业相机、视觉服务器等高带宽设备可能需要更高的接口速率。
第四步:确定上联方式
如果只是一个小型控制柜内部通信,千兆上联可能已经足够。
如果多个生产单元需要汇聚,或者网络中存在大量视觉数据,则可以考虑:
千兆接入 + 万兆光纤上联。
第五步:确定是否需要管理功能
小型、简单网络可以根据实际情况选择非网管交换机。
对于中大型工业网络,则可以根据需要选择支持:
· VLAN
· QoS
· STP/RSTP/MSTP
· ERPS
· LACP
· ACL
· SNMP
· Syslog
· 端口镜像
等功能的网管型工业交换机。
第六步:确认工业环境要求
最后还需要根据现场环境确认:
· 工作温度
· 电源方式
· 安装方式
· EMC/抗干扰能力
· 防护等级需求
· 光纤接口类型
· 冗余电源需求
从而选择更加适合实际工业现场的产品。
十一、一个典型的智能制造网络架构
综合来看,一个中型智能生产单元可以采用这样的网络结构:
MES / SCADA / 服务器
│
万兆光纤网络
│
┌───────┴───────┐
│ 汇聚工业交换机 │
└───────┬───────┘
│
万兆光纤上联
│
┌───────┴───────┐
│ 接入工业交换机 │
└───────┬───────┘
┌────────────┼────────────┐
│ │ │
PLC 机器人 工业PC
│ │ │
远程IO 控制柜 视觉系统
│ │
传感器 工业相机
在这个架构中,工业交换机承担的是“连接与汇聚”的基础角色。
现场设备负责采集、控制和执行,交换机负责数据转发与网络组织,上层系统则负责监控、分析、生产管理以及数据处理。
最终形成:
设备层 → 控制层 → 网络层 → 管理层
的完整工业数字化网络。
十二、工业交换机正在成为智能制造的重要网络基础设施
随着PLC、机器人、工业相机、传感器和边缘计算设备数量不断增加,工业网络正在从简单的“设备互联”向“数据互联”发展。
过去,一台交换机可能只是负责连接几台PLC。
现在,一套工业网络可能同时承载:
PLC控制数据 + 机器人数据 + 传感器数据 + 视觉数据 + MES数据 + 设备管理数据。
这意味着工业交换机不仅要“能连接”,还需要根据不同工业场景,在带宽、可靠性、网络管理、冗余和工业环境适应能力等方面进行综合设计。
对于智能制造企业而言,合理的工业交换机选型与网络架构设计,可以为PLC、机器人、传感器以及更多自动化设备提供稳定的数据通信基础,并为未来产线扩展和数字化升级预留网络空间。
结语
PLC负责控制,机器人负责执行,传感器负责感知,而工业交换机则负责把这些设备连接起来。
从单个控制柜,到整条自动化产线,再到整个智能工厂,工业交换机都承担着重要的网络连接和数据交换任务。
因此,在建设工业网络时,不能只考虑“交换机有几个网口”,而应该从设备接口、端口数量、接入速率、上联带宽、网络冗余、VLAN/QoS、管理功能以及工业环境适应能力等多个维度进行综合选择。
随着智能制造不断向网络化、数字化和智能化发展,工业交换机也将从单纯的网络连接设备,逐渐成为智能工厂的重要基础网络设施。